Daimler, Freightliner Cascadia pronto per la guida autonoma: come funziona il sistema modulare
Il Freightliner Cascadia integra freni e sterzo ridondanti in fabbrica. La guida autonoma arriva con un sistema modulare aperto a più fornitori.
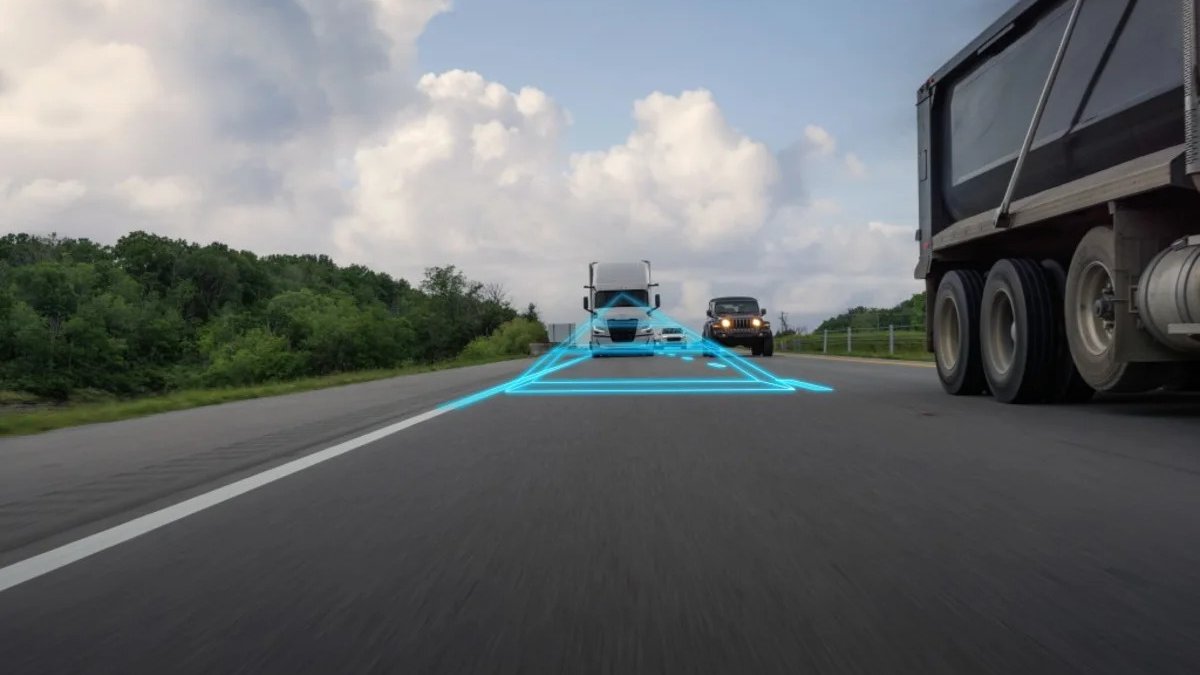
Un camion predisposto per viaggiare senza conducente, ma non legato a un unico fornitore del sistema di guida. È questa la scelta di Daimler per il Freightliner Cascadia progettato per l’autonomia: costruire in fabbrica la base tecnica necessaria e lasciare che il conducente virtuale venga aggiunto come componente modulare.
La distinzione è importante per le flotte. Acquistare il mezzo e scegliere la tecnologia che dovrà guidarlo non diventano necessariamente un’unica decisione. Il progetto separa infatti il camion dal sistema autonomo, mantenendo aperta la possibilità di utilizzare soluzioni di aziende diverse.
La dirigenza di Daimler Truck ha spiegato che questa preparazione industriale è già in corso. Non si tratta, quindi, soltanto di un’architettura immaginata per il futuro: il Cascadia viene già prodotto con le caratteristiche hardware sulle quali potrà operare il conducente virtuale.
Una base comune, diversi sistemi di guida
Il punto di partenza è un telaio predisposto per l’autonomia. Sopra questa base viene installato sulla cabina un kit AV, che comprende i sensori e l’hardware di calcolo necessari al sistema di guida. Le specifiche del kit cambiano in funzione della tecnologia scelta.
La modularità non significa dunque che ogni soluzione utilizzi esattamente lo stesso equipaggiamento. Significa che il camion offre una piattaforma comune, mentre lo strato dedicato alla guida autonoma viene configurato secondo i requisiti del fornitore.
Attualmente Daimler lavora con il conducente virtuale della propria controllata Torc Robotics. Eva Scherer, direttrice finanziaria di Daimler Truck Holding AG, ha però chiarito che il telaio è concepito per poter funzionare, in prospettiva, anche con sistemi sviluppati da altre società. L’offerta non nasce come esclusiva di un solo operatore.
Per chi gestisce una flotta, questa impostazione conserva un margine di scelta in un settore nel quale la competizione tra gli sviluppatori è ancora aperta. L’investimento nel veicolo risulta così meno vincolato al percorso industriale e tecnologico di una singola azienda.
Freni e sterzo: la predisposizione parte dalla fabbrica
Prima del software viene però la capacità del camion di rispondere ai comandi in sicurezza. Il Cascadia predisposto per l’autonomia dispone di ridondanza completa nei sistemi di frenata e sterzata, integrata direttamente durante la produzione.
In termini pratici, le funzioni essenziali che permettono di fermare e dirigere il mezzo hanno sistemi di riserva. Se un percorso di controllo smette di funzionare, ne è disponibile un altro: un requisito centrale quando non c’è un conducente umano pronto a intervenire.
 Tesla Model S, motore riparato con un ricambio Mercedes da 70 dollari: come è stato possibile
 BMW X5, garanzia motore da 5.000 dollari: il proprietario segnala un conto da 33.000 per la sostituzione
 Richiamo Mercedes-Benz per un difetto ai freni: quali sono le 30.064 auto coinvolte
 Chi era Luca, il figlio di Sylvain Guintoli: età e cosa è successo
 Lexus NX 2027: solo motori ibridi, più autonomia e ricarica rapida per la plug-in
È questo elemento a distinguere la strategia da una trasformazione successiva di un camion convenzionale. La base necessaria alla guida autonoma viene incorporata nel veicolo fin dall’assemblaggio, anziché essere aggiunta soltanto in un secondo momento.
Scherer ha indicato proprio questa piattaforma ridondante tra i fattori che, secondo Daimler, rafforzano il posizionamento del gruppo in Nord America, mercato nel quale l’azienda è leader. La predisposizione di fabbrica resta comunque distinta dall’installazione del sistema che guiderà effettivamente il mezzo.
Il camion si acquista, il conducente virtuale si paga a miglio
La separazione tecnica si riflette anche nel modello economico. La flotta acquista o finanzia camion e telaio secondo le modalità tradizionali; la guida autonoma viene invece proposta attraverso un servizio software con un costo per miglio.
Il veicolo rimane quindi un bene acquistato o finanziato, mentre il conducente virtuale costituisce un servizio continuativo legato alla percorrenza. Hardware e capacità di guida hanno flussi di ricavo distinti, coerenti con un’architettura che non li considera un prodotto inseparabile.
Daimler sta ancora perfezionando questo modello e ha dichiarato di essere pronta a finanziarne la configurazione finale, adattando l’approccio all’evoluzione del mercato. Per i clienti, l’obiettivo è mantenere una certa indipendenza tra la scelta del mezzo e quella del software e dei servizi autonomi.
Le tappe previste e il ruolo dell’apprendimento
Il percorso illustrato dalla dirigenza prevede di eliminare il conducente su una prima tratta entro la fine del 2026, aumentare successivamente le percorrenze e arrivare a una commercializzazione su scala intorno al 2028. Sono obiettivi dichiarati, non risultati già raggiunti.
L’introduzione avverrà su collegamenti definiti, da ampliare gradualmente. La sicurezza determinerà il passaggio da una fase alla successiva.
Scherer ha inoltre descritto il passaggio dai precedenti metodi di addestramento basati sull’imitazione all’apprendimento per rinforzo. Secondo quanto illustrato, questo approccio consente al camion di affrontare percorsi mai incontrati prima, favorendo un’espansione geografica più rapida rispetto a uno sviluppo condotto tratta per tratta.
La sua previsione è di una rapida crescita delle capacità nei prossimi due anni. In questo percorso, il Cascadia predisposto in fabbrica rappresenta la base fisica: il sistema autonomo resta il livello da integrare, senza chiudere in partenza la scelta tecnologica delle flotte.

Interessante, ma su un mezzo pesante la sicurezza deve venire prima di tutto. Prima di affidargli la strada senza conducente vorrei vedere test e regole molto rigorosi.
L’idea di separare il camion dal sistema di guida autonoma mi sembra sensata: le flotte avrebbero più libertà di scelta. Resta da capire quanto sarà semplice integrare e aggiornare i diversi sistemi.